本文属于机器翻译版本。若本译文内容与英语原文存在差异,则一律以英文原文为准。
# 场景发现、搜索和整理数据集
## 概述
在 “发现” 部分,场景发现搜索和策划将自然语言理解与代理执行相结合,使您能够发现场景、构建全面的数据集并获得有关场景覆盖范围的反馈。您可以使用自然语言搜索数据,并取回视频录制片段列表。Scenario Discovery 可更快地对数据集进行代理管理:用自然语言描述您需要的内容并获得可用于训练的数据集。它充当生产力倍增器,以一小部分成本增强您现有的团队能力。
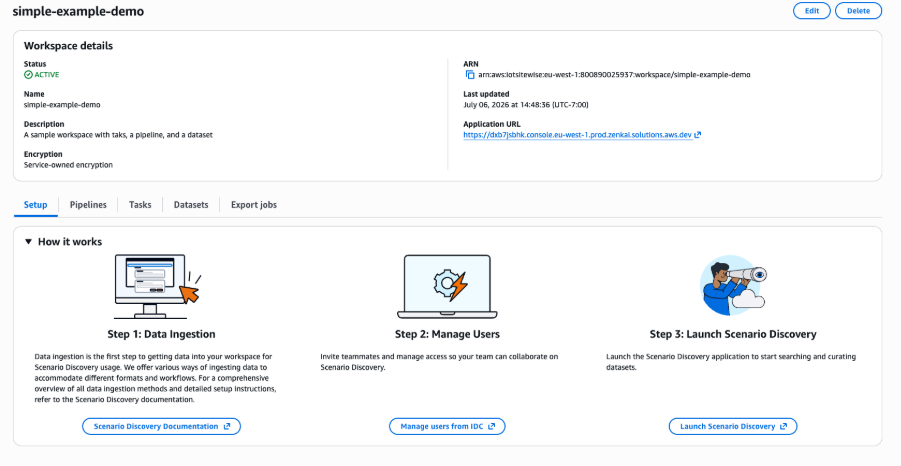
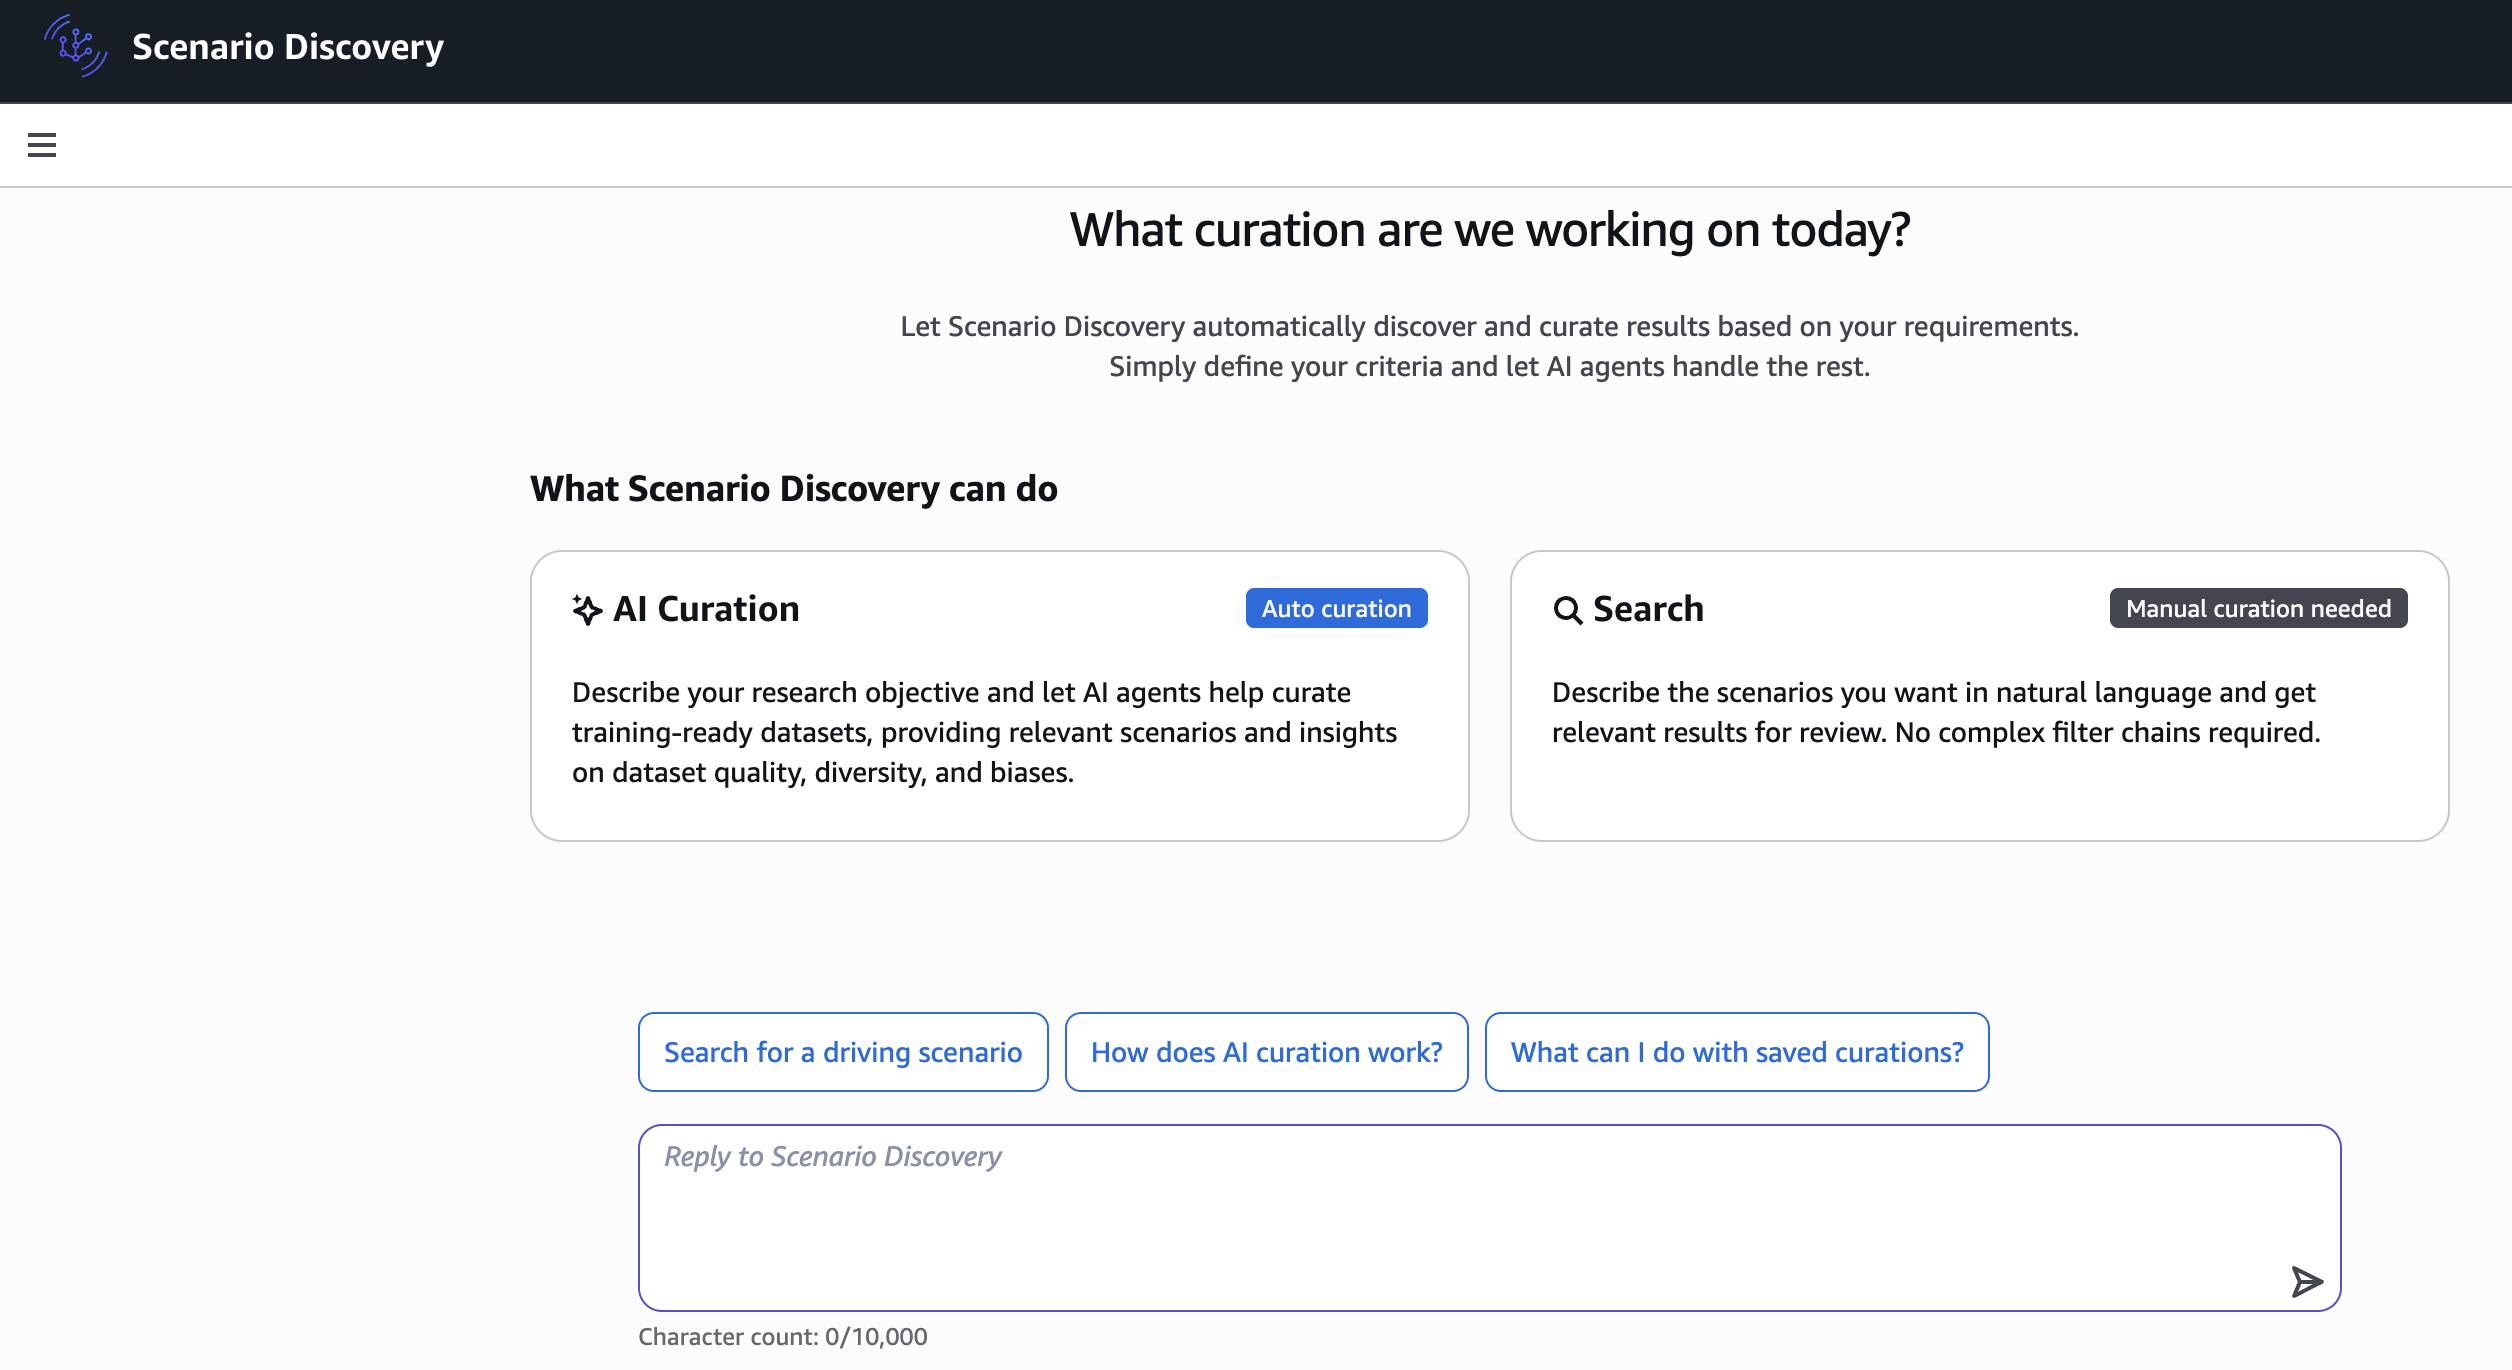
在 SiteWise 控制台中,选择 URI 链接以打开 “场景发现” 登录页面:
## 数据管理概念
+ **视频搜索 ** — 即时查询您的视频以检索大量候选片段。最适合快速浏览以检查相关的视频数据是否可用。示例:“找行人走路。”
+ **Multi-modal 搜索 ** — High-precision 一种多模式查询,使用视频和结构化数据(如遥测、注释)来显示最相关的片段。当你需要更高精度的匹配时,效果最好。示例:“找到行人,汽车正以 30 英里/小时的速度行驶。”
+ **AI Curation ** — 通过引导式自动化工作流程构建全面的训练数据集。用自然语言描述你的研究目标,然后 AI 代理会生成发现计划,对你的数据执行有针对性的查询,并整理一个平衡的、具有代表性的数据集。这非常适合模型开发和构建涵盖自主系统需要处理的特定条件的训练集。
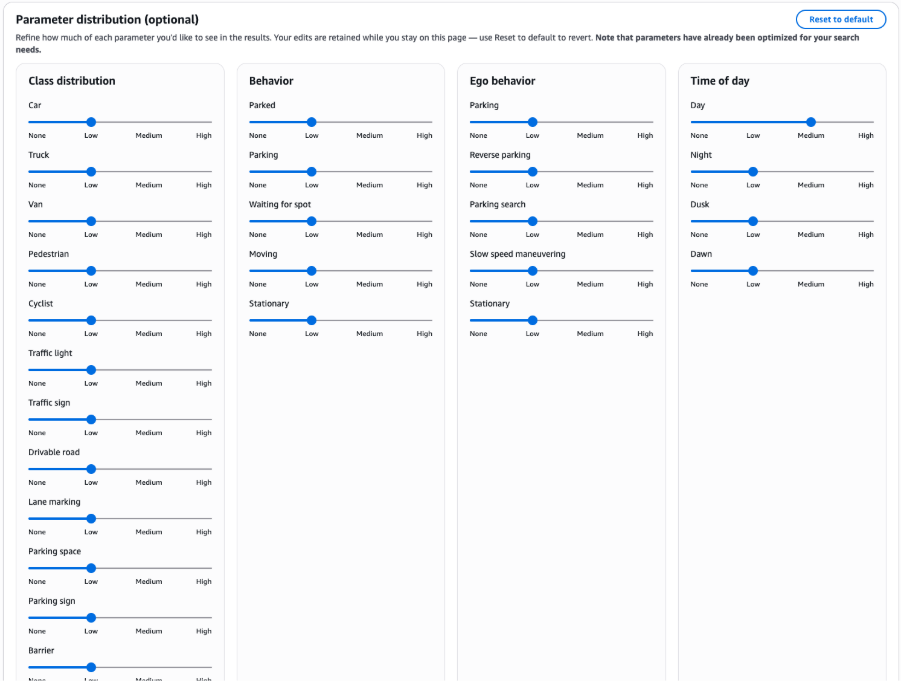
**分布:**AI Curation 使用滑 None/Low/Medium/High 块自动平衡关键维度的检索场景的表示形式,例如类别类型(行人、滑板车骑手、弱势用户)、行为和环境条件,确保您的最终数据集不会在任何单一条件下过度索引。
参数类别(天气状况、一天中的时间、自我行为和驾驶环境)定义了系统的内部尺寸,确保检索到的场景属于您正在测试感知系统的经过验证的操作范围(例如高速公路、大雨、30 英里/小时)。
**参数分布:**您可以为每个参数类别分配一个目标频率(无 → 低 → 中 → 高),AI 使用该频率来塑造搜索结果。例如,您可以将 “Rainy” 设置为 “高”,“Snowy” 设置为低,这样精选的数据集可以反映您预期的测试覆盖率优先级,而不是原始数据的可用性。
## 运行视频搜索
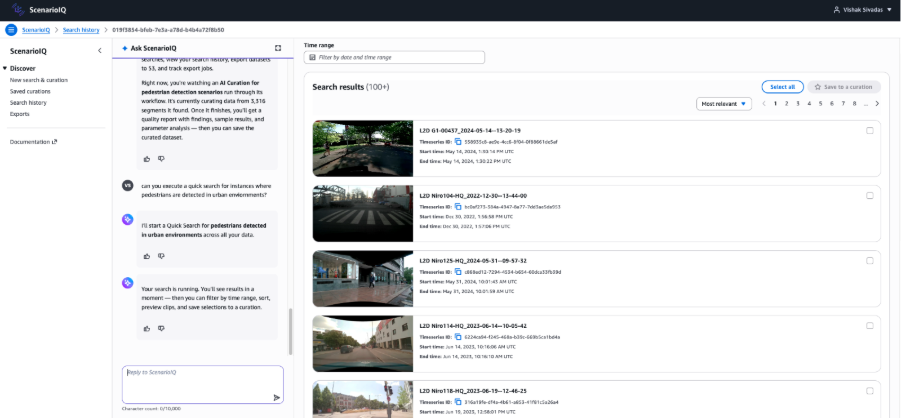
以下是您可以尝试的搜索查询示例。用通俗的语言键入查询,以极低的延迟快速检索匹配的视频片段。
| 类别 | 所选查询 |
| --- | --- |
| 环保 | “给我看一辆在雾中行驶的汽车” |
| Infrastructure | “给我看一个从红色变为绿色的红绿灯” |
| 交通 | “查找车辆在错误车道上行驶的片段” |
| 时间的 | “给我看白天开车片段” |
| Multi-actor | “向我展示所有乘坐公交车的驾驶场景” |
| 行为的 | “找出我的车辆在雨中在十字路口右转的场景” |
### 第 1 步:运行搜索查询
### 第 2 步:保存策展作品
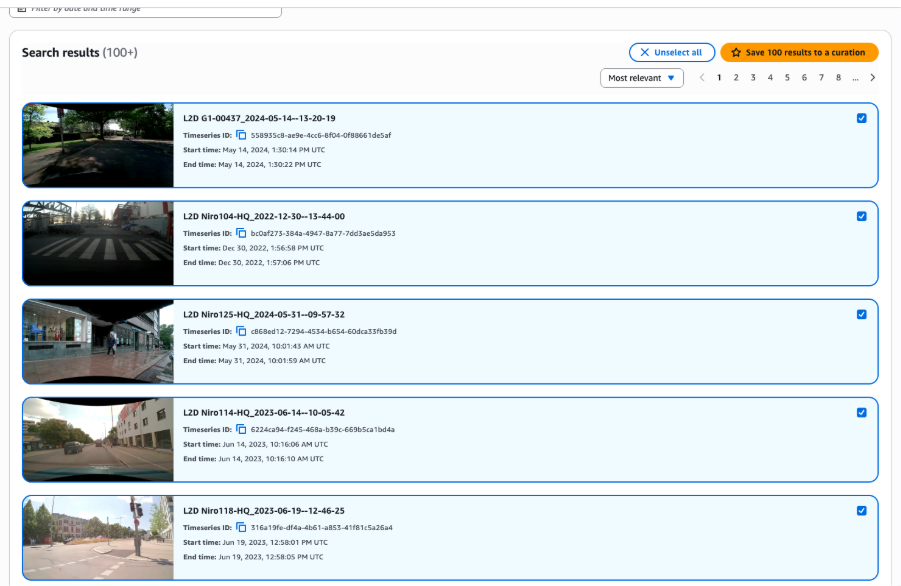
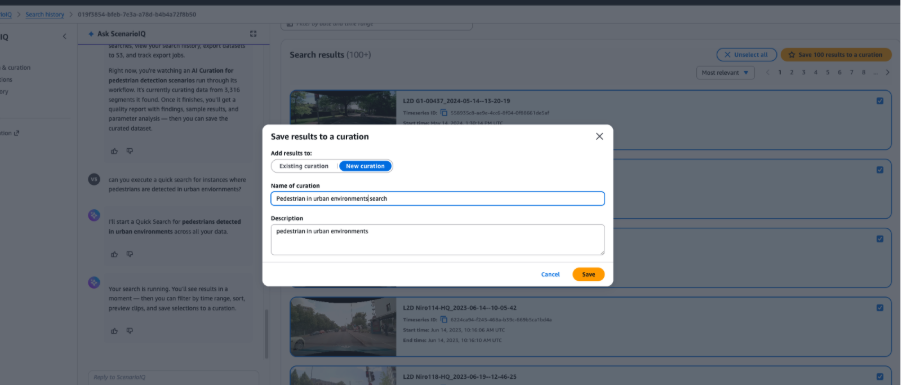
保存有前景的选择,无需承诺导出完整的数据集。使用这些手动保存的发现来运行快速模型原型。
要保存策展,请完成以下步骤:
1. 运行搜索查询并查看返回的视频片段。
1. 选择您想在策划中包含的相关结果。
1. 选择 “**保存精选” ** 以保留您的选择。
1. 为已保存的策展提供名称和可选描述。
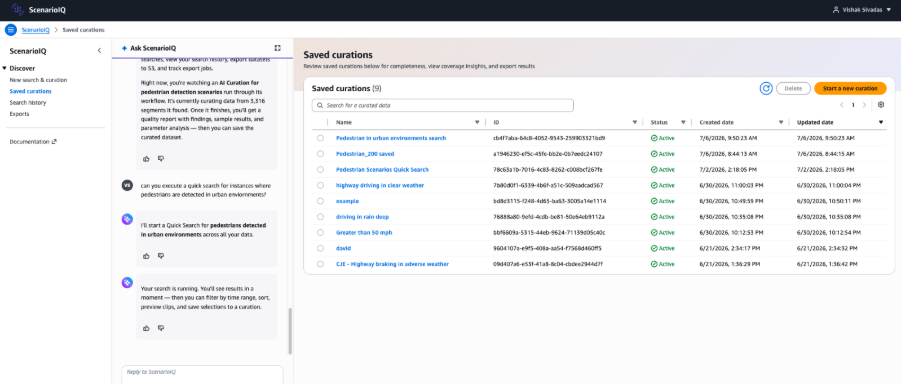
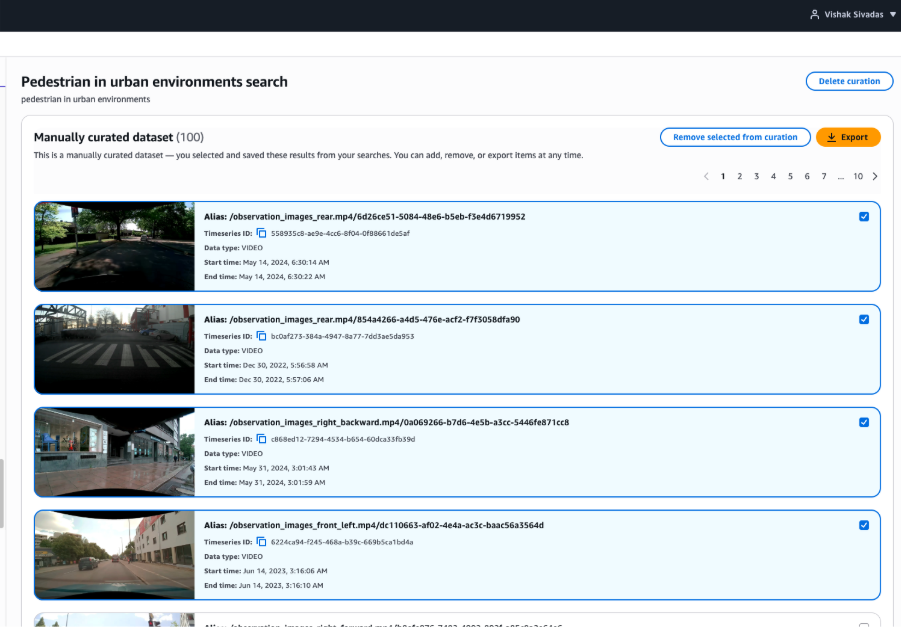
1. 确认保存。现在,您可以从 “发现” 页面访问您的精选作品,以供查看、完善或导出。
### 第 3 步:查找已保存的策展人
### 第 4 步:导出已保存的策展作品
### 第 5 步:将保存的策划导出到您的 S3 存储桶中
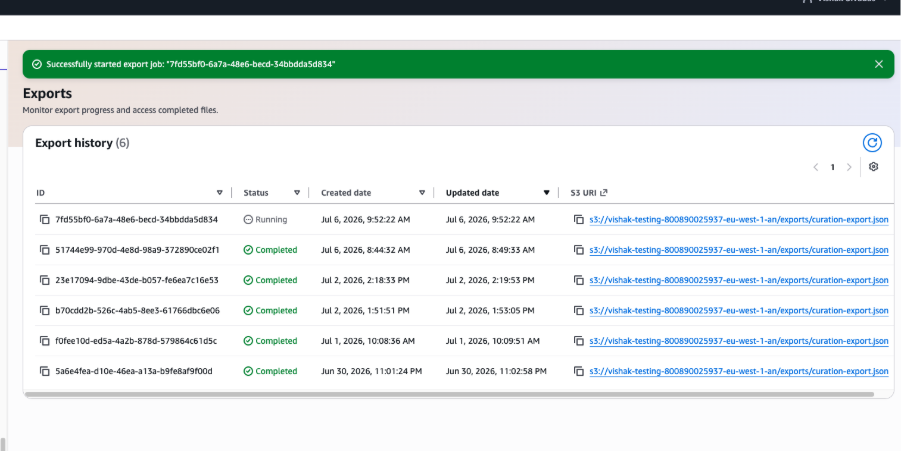
### 第 6 步:导出正在运行的作业
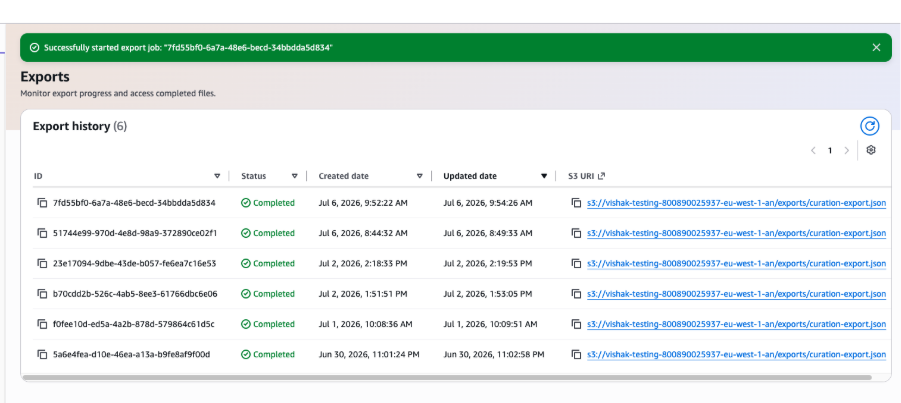
### 第 7 步:导出完成
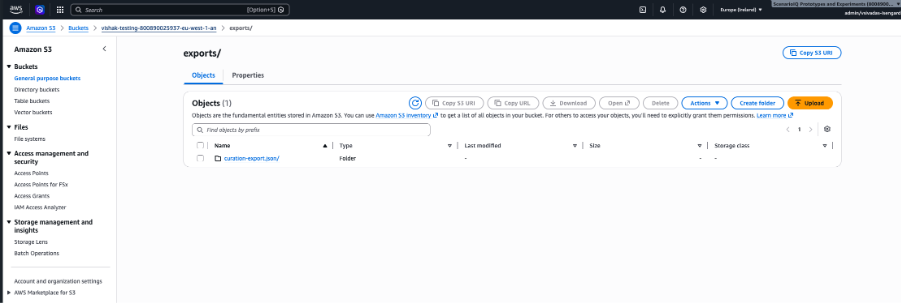
### 步骤 8:在 S3 中查看导出任务
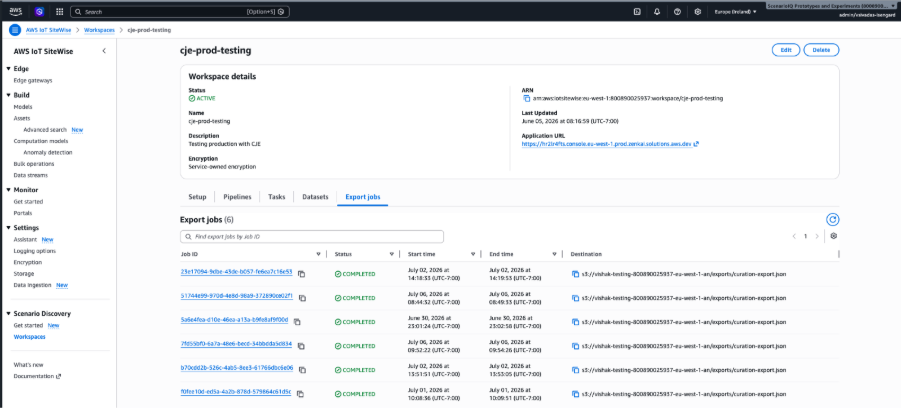
### 步骤 9:查看在控制台中完成的导出任务
## 运行 Multi-modal 搜索
当您的查询包含语义和结构化组件时,请使用 Multi-modal 搜索功能。它首先检索与语义描述相匹配的场景(例如,“行人”),然后应用结构化过滤器(例如,车速 = 30 英里/小时)来缩小结果范围。结果将视频从最高到最低的相关性级别进行排名。此搜索需要几分钟,并提供更有针对性、更相关的结果。
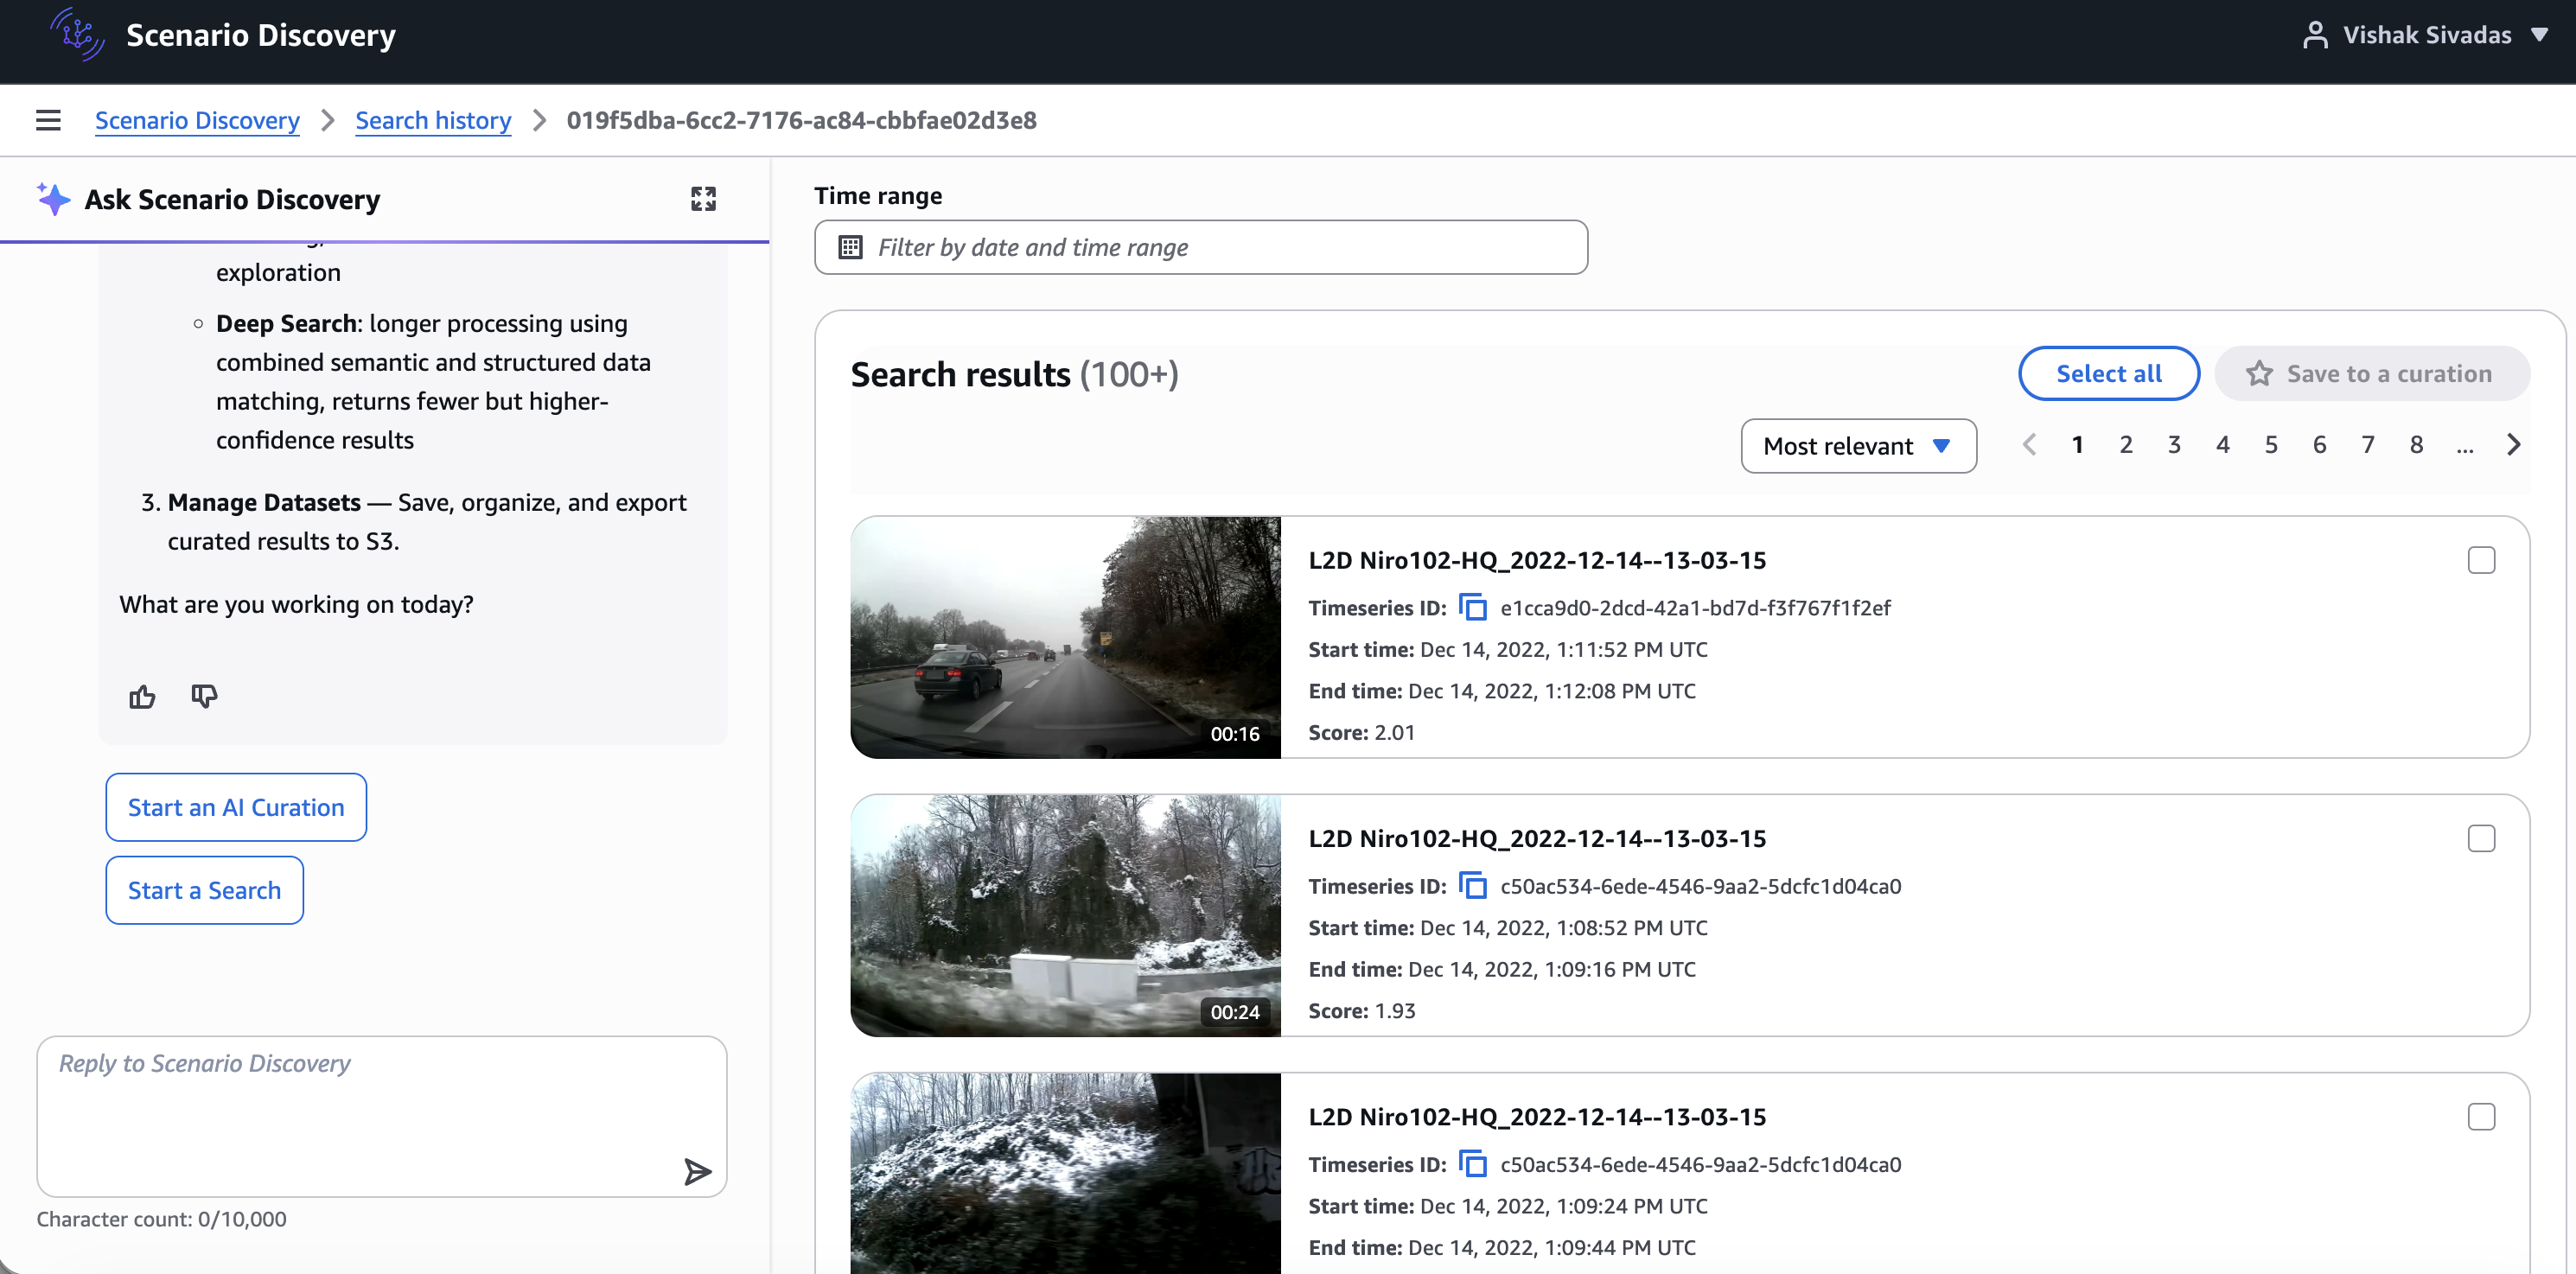
每个搜索结果的相关性分数告诉你它与同一个搜索中的其他结果相比你的查询的匹配程度——越高表示匹配度越好。无法比较不同搜索的分数,因此在评估来自不同查询的结果时应使用结果排名(而不是分数值)。您可以按照手动选择与搜索相关的结果进行导出。导出遵循与 “视频搜索” 部分中描述的相同的手动选择过程。
**重要**
对于结构化搜索(按精确条件查询遥测值、注释、数据集元数据和数据段),您可以使用带有 SQL 语句的场景发现 `StartQuery` API。有关更多信息,请参阅[场景发现查询语言参考](sd-query-language.md)。
## 运行 AI 策展活动
以下演练演示了如何使用 AI Curation 为停车要素场景构建精选数据集。每个步骤都显示系统如何指导您从目标定义到最终的质量评分数据集。
### 第 1 步:定义您的策展目标
“高速公路换道场景的物体检测”
### 步骤 2:配置参数分布
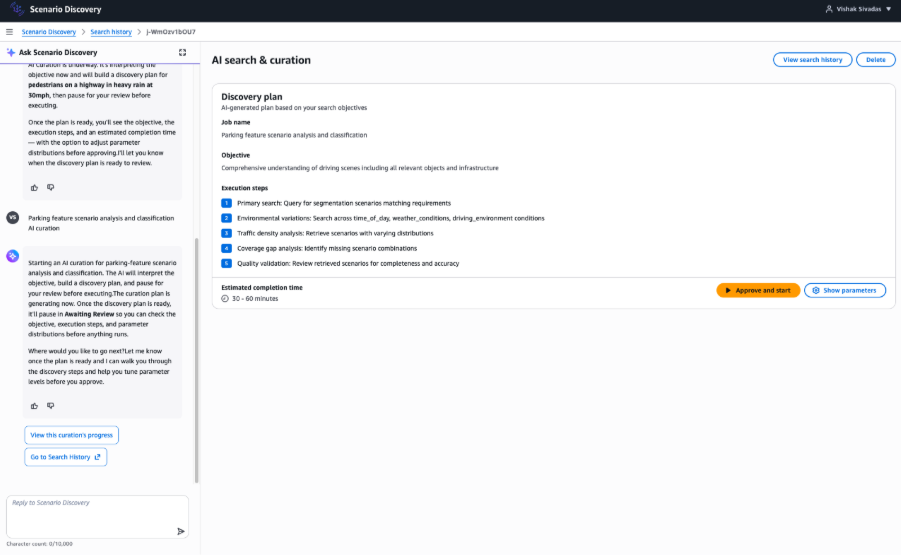
输入策展目标的自然语言描述(例如,高速公路变道场景的物体检测)。人工智能会生成结构化的发现计划。然后调整参数滑块,控制如何在课堂类型、行为和一天中的时间之间平衡场景。预计持续时间:AI Curation 工作流程持续时间取决于数据集大小、查询复杂度以及您配置的参数类别的数量。该系统在生成查询、检索场景和汇编精选数据集时提供实时进度更新。
### 第 3 步:执行 AI 策展工作流程
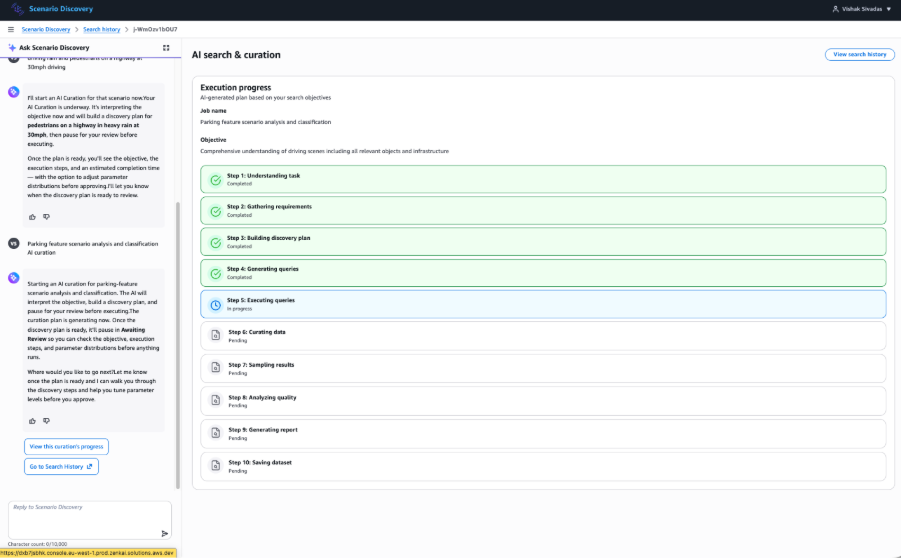
AI 代理自动执行多步骤策划工作流程,从生成搜索查询到分类和策划匹配场景。这有助于节省数小时的手动工作,同时确保在运行过程中采用一致的方法。
### 第 4 步:查看精选结果
查看精选结果,包括情景分类中的质量分数、数据集大小和多样性指标。这可以在进行模型训练之前验证数据集的完整性。
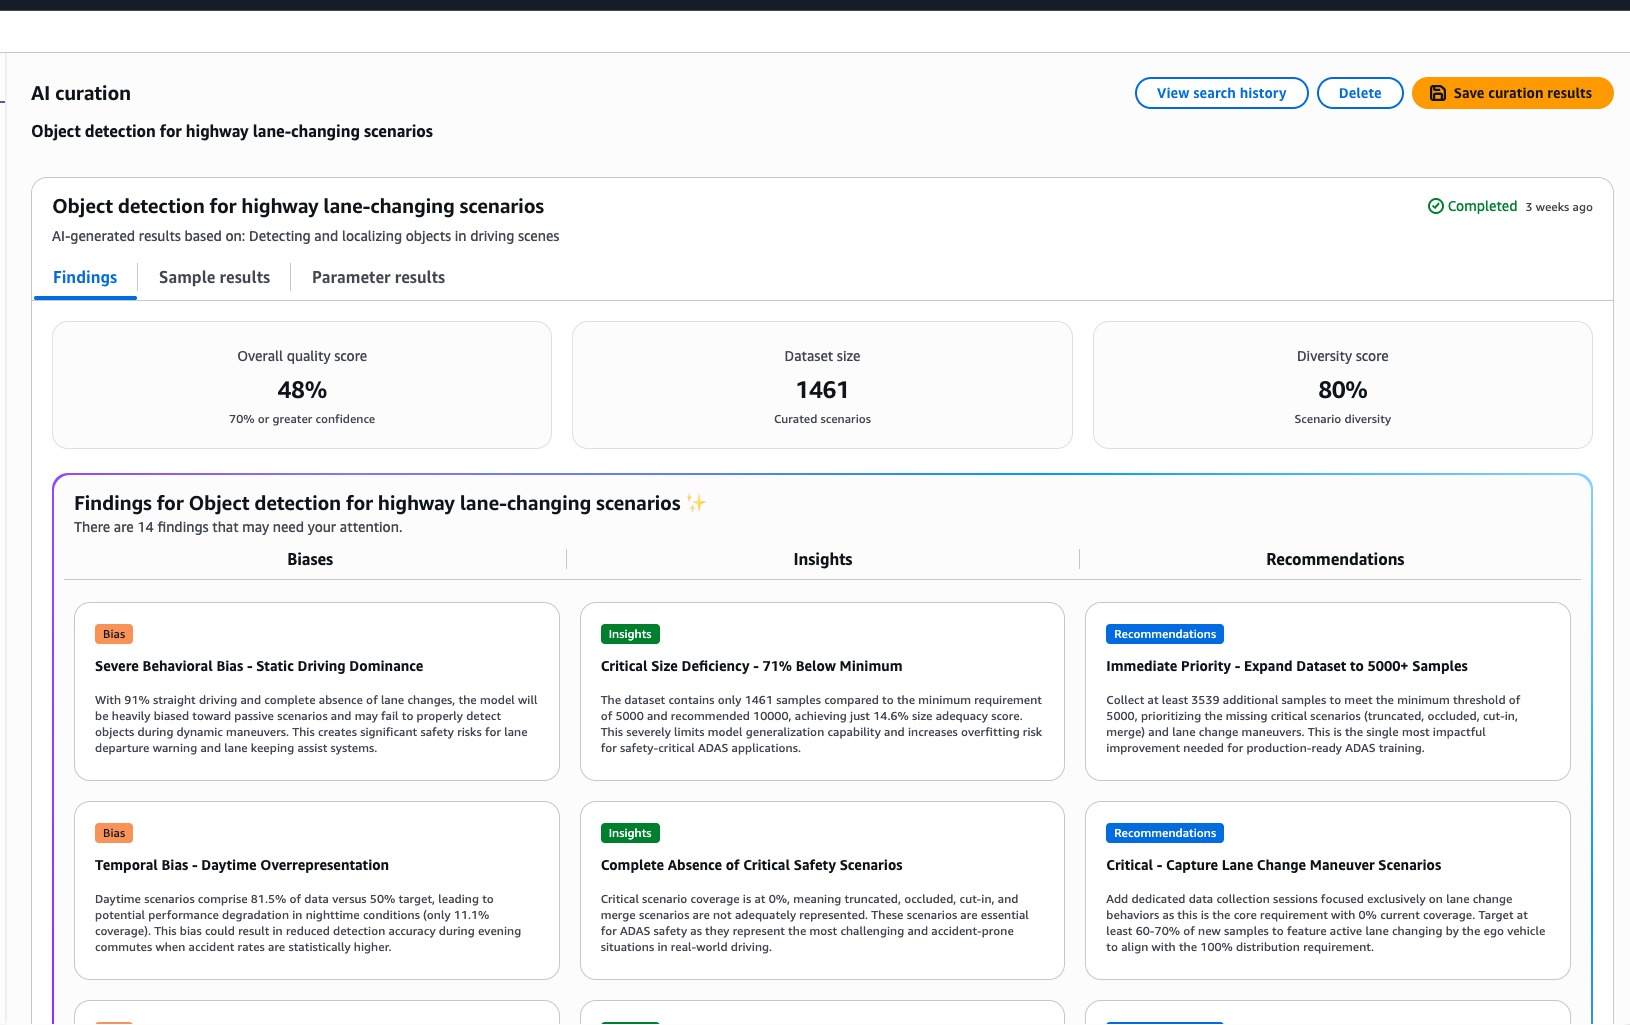
您的总体质量分数是一个百分比,它告诉您精选的数据集为模型训练或验证做好了多大准备。它是通过四个因素的加权组合计算得出的:大小充足度(30%)评估相对于用例的最低和建议阈值是否有足够的场景;完整性(30%)衡量是否代表了所有必需的对象类型、行为、环境条件和关键场景;多样性(25%)评估与理想目标分布相比,您的场景在天气、一天中的时间和驾驶环境等条件下的分布均匀程度;以及冗余(15%)实现重复或接近重复的场景在不增加价值的情况下膨胀音量。70%或更高的分数表示对数据集准备情况的信心很高,50%至69%表示差距适中,值得审查,低于50%表示需要重大改进。
与总体质量分数一起显示的数据集大小和多样性分数卡不是独立的指标,它们直接用于综合计算。数据集大小映射到大小充足度组件,在该组件中,您的原始场景数量是根据特定用例的阈值进行评估的。多样性分数映射到多样性分量,其中统计比较(KL 差异)衡量您的实际分布与目标的匹配程度。要提高低分,请导航到 “参数结果” 选项卡以准确确定哪些情景变体缺失或未得到充分代表,然后相应地添加、重新平衡或删除重复数据,然后重新进行评估。
### 第 5 步:访问已保存的策展
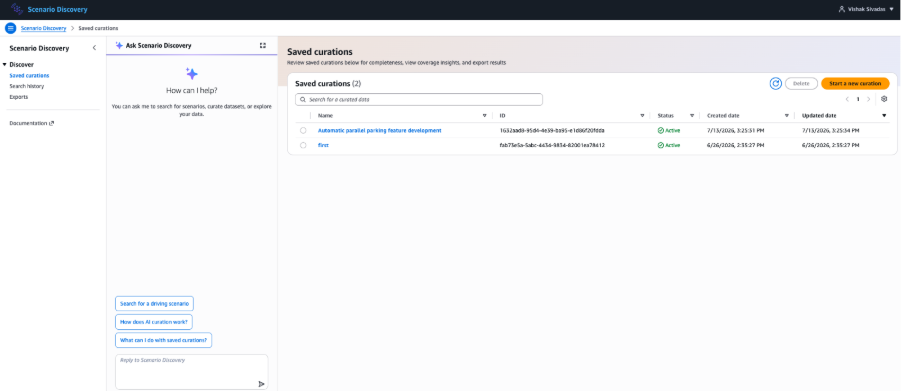
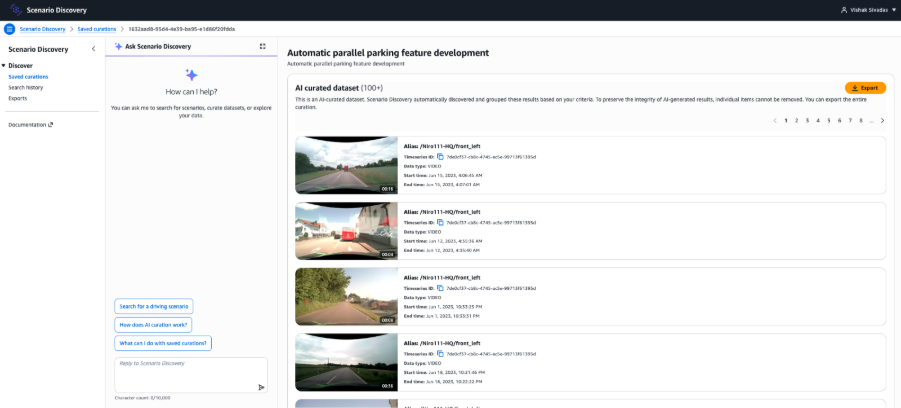
遵循 “视频搜索” 部分中描述的相同导出路径。您的数据现已准备就绪,可以进行仿真或模型训练。
**重要**
虽然您的总体质量分数是衡量数据集对模型训练或验证的准备程度的指标,但这些是基于数据模式的 AI-generated 预测。您有责任根据您的用例评估数据集的准确性,包括采用人工审查。